机器人 · 具身智能
顾晨曦Chenxi Gu
四足机器人移动操作与具身智能。
新加坡国立大学机器人学硕士在读。关注四足机器人移动操作、强化学习与具身智能,拥有从机械与控制到感知、导航和真实机器人部署的项目经历。
新加坡国立大学
机器人学理学硕士
2026.08 — 2027.07(预计)在读 · 新加坡
西交利物浦大学
机电一体化与机器人系统工学学士
2022.09 — 2026.07GPA 3.92/4.0 · 平均成绩 78%
精选项目
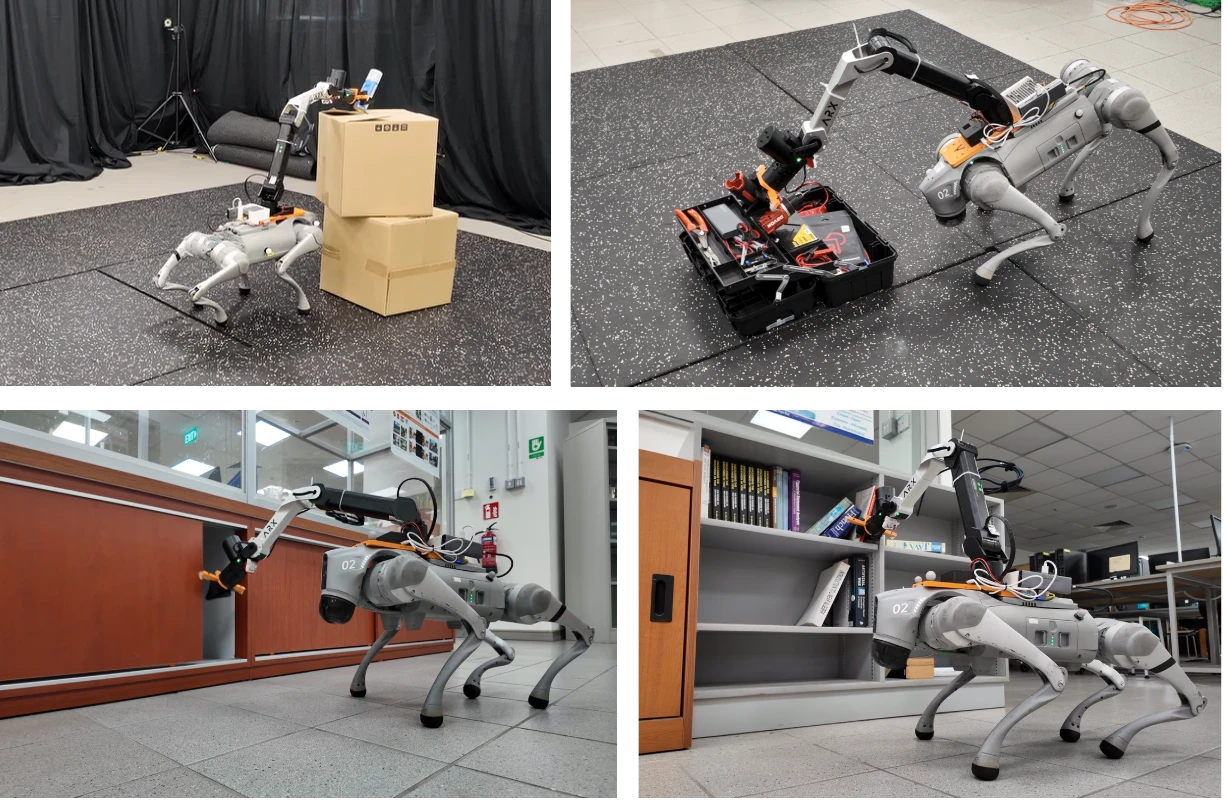
更多实践
实习与经历
2026.05 — 至今
杭州,中国云深处科技
具身智能实习生
- 参与人形机器人示范数据采集与清洗,准备模型训练数据。
- 开展 π0.5 基础训练实验,负责数据集准备、训练配置及输出检查。
- 参与全球生态合作大会的机器人演示,并代表公司参与中国国务院副总理张国清、老挝国家主席通伦·西苏里来访接待。
示范采集→数据清洗→模型训练→结果检查
2025.07 — 2025.08
常州,中国常州先进制造技术研究所
机器人研发实习经历
- 参与外骨骼助力机器人开发,负责电机选型、STM32F103C8T6 驱动电路 PCB 及半桥 MOS 电路装配测试。
- 实现带转子位置反馈的 FOC,包括 Park/Clarke 变换与 SVPWM。
- 融合称重传感器、YOLOv8 分割与 PyQt5 界面,开发螃蟹品质检测系统,并训练空调部件分割模型支持机械臂抓取。
传感器反馈→感知与控制→机器人执行
论文与研究成果
IEEE EECR 2026 · 第 243–248 页
A LiDAR-Anchored Synchronization Framework for Robust LVI-SLAM
RiTA · Springer LNNS 1132 · 2024 · 第 321–335 页
A Residential Robot for Chinese Cupping Physiotherapy
竞赛与荣誉
2024
RoboMaster 机甲大师超级对抗赛
全国赛三等奖 · 北部赛区一等奖
2023
RoboMaster 机甲大师超级对抗赛
全国赛二等奖 · 北部赛区一等奖
“越疆杯”江苏省大学生创意机器人竞赛
第二届 · 二等奖
连续三年 Academic Excellence Award(第一、二学年排名第 2,第三学年第 1)· 毕业生 Best Overall Award · 校级优秀学生 · 省级优秀学生
笔记与工具
技术与工具
编程
Python · C / C++
机器人与仿真
ROS / ROS 2 · Isaac Gym · MuJoCo
计算机视觉
OpenCV · YOLOv8
工具与系统
Ubuntu · Git · LaTeX
语言
中文(母语) · 英语 · IELTS 6.5
联系我
欢迎交流机器人算法、具身智能相关岗位与项目合作。