← 返回项目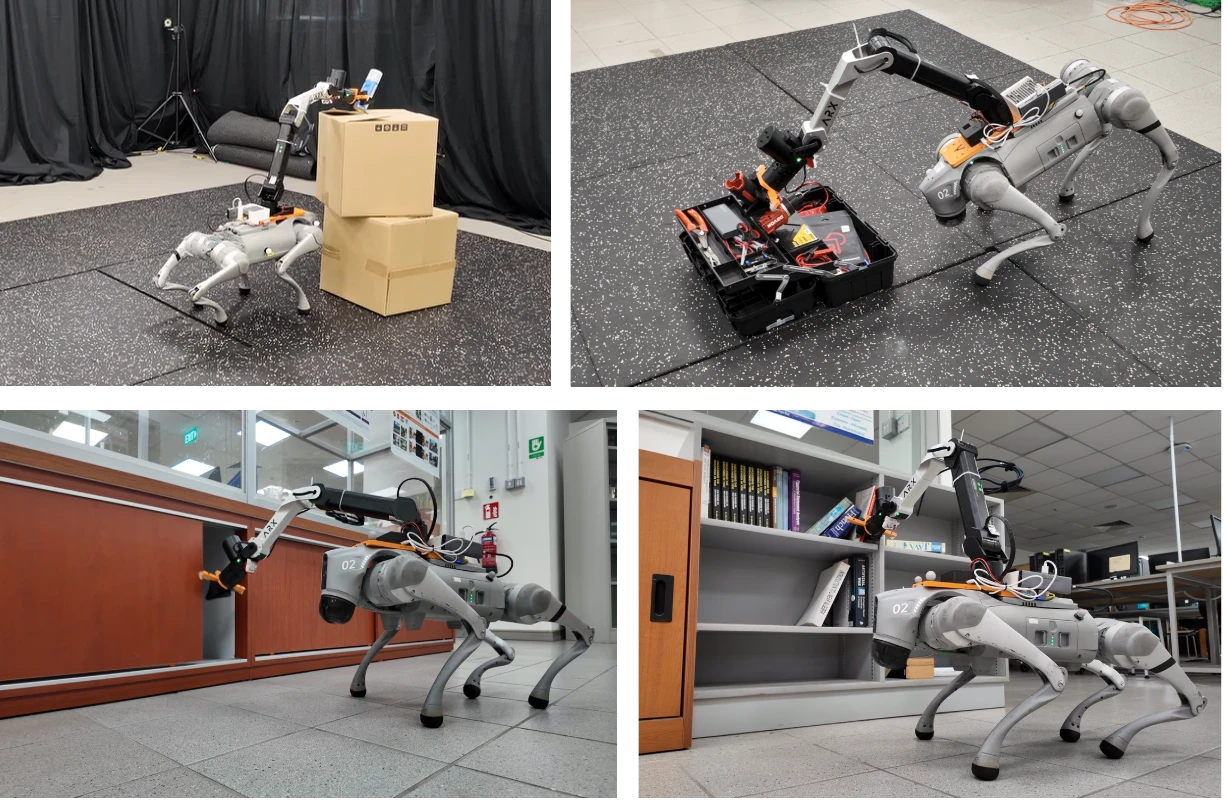 ReCo · 真实机器人实验
真实机器人任务演示。图源:Sima、Gao、Gu、Zhao 与 Zhao,ReCo,图 1,CC BY 4.0。 ↗
- 时间
- 2026.08 — 至今
- 角色
- 研究参与者 · Benchmark 与实验评测
- 机构与地点
- 新加坡国立大学 · 新加坡
指导教师 · Prof. Lin Zhao
项目背景
四足机器人搭载机械臂后,底座运动会持续影响末端执行器精度。这项研究关注行走过程中的连续操作,通过强化学习与模型预测控制的协同实现稳定移动和轨迹跟踪。
我的工作
- 构建四足移动操作 Benchmark,基于 Isaac Gym 复现 RoboDuet、UMI on Legs 与 Visual WBC,并适配 Unitree Go2 模型。
- 基于 MuJoCo 搭建统一评测环境,对 50 条末端执行器 SE(3) 轨迹进行正常与外力扰动条件下的对比实验。
- 评估轨迹跟踪精度、任务成功率与运动稳定性,参与 ReCo 框架的实验验证及与强化学习、MPC 方法的对比。
技术方案
策略复现
在统一机器人模型上训练和适配多种 Baseline。
统一评测
在一致的轨迹和扰动条件下开展对比实验。
协同控制验证
验证运动策略与机械臂 MPC 协同的整体效果。
成果与验证
50条 SE(3) 评测轨迹
28.7%位置 RMSE 降低 · 论文结果
27.4%姿态 RMSE 降低 · 论文结果
- 研究成果形成 ReCo 论文,目前处于审稿阶段。
- 论文报告的整体方法结果:位置 RMSE 和姿态 RMSE 相较各指标最优 Baseline 分别降低 28.7% 和 27.4%。
- 公开论文展示了物品整理、开柜门与抓放等真实机器人连续操作任务。
下一个项目
跨楼层自主导航
→